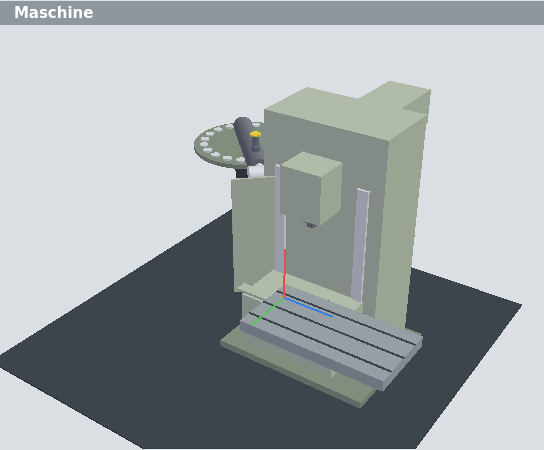
Die Deckel FP4 ist eine Universalfräsmaschine mit 20-fach-Scheibenmagazin, hydraulischem Schwenkarm, polumschaltbarem Spindelmotor und 21-stufigem Schaltgetriebe. Mechanisch ein Klassiker, elektrisch Ende der Achtziger. Dieser Beitrag beschreibt, wie wir die Maschine mit linuxcncMulti neu aufgebaut haben: den elektrischen Aufbau, was getauscht wurde, wie der Werkzeugwechsler auf einem eigenen Kanal läuft und wie Spindelorientierung und Getriebewechsel realisiert sind.
Die Maschine
Drei Servoachsen X, Y, Z (Tisch, Konsole, Stößel mit Fräskopf), Verfahrwege etwa 560 × 500 × 434 mm, Werkzeugwechsler mit Scheibenmagazin für 20 Werkzeuge, Schwenkarm mit Teleskopschlitten und Einzelgreifer, Spindelfixierung und Schutztür, alles hydraulisch betätigt (140 bar). Die Spindel treibt ein polumschaltbarer Asynchronmotor über ein Schaltgetriebe mit drei Schiebeblöcken, 21 Stufen von 40 bis 4.000 min-1.
Elektrischer Aufbau: was getauscht wurde
- Steuerung: Industrie-PC mit Debian 13 und PREEMPT_RT-Kernel, linuxcncMulti als Debian-Paket, Bedienfeld mchmi auf dem Touchmonitor, Handrad xhc-whb04b-6 (Achsen, Vorschub, Spindel, Maschine ein/aus, Bremse lösen, Werkzeug spannen).
- Achsregelung: Mesa 5i25 (PCI-FPGA) mit 7i77 (analoge Sollwerte ±10 V für die Servoverstärker, Encoder-Eingänge mit Index, 24-V-Ein- und -Ausgänge). Die Lageregelung läuft in LinuxCNC (PID je Achse, Servotakt 1 ms), die Referenz ist der Index des Gebers, der Nullpunkt liegt 10 mm vom Schalter im Verfahrbereich.
- Ein-/Ausgänge: 7i66 und 7i70 erweitern die Mesa-Karten für die vielen Sensoren und Stellglieder des Wechslers. Endlagen mit Öffnerkontakten gehen direkt auf die invertierten Pins, ohne Zwischenrelais.
- Geblieben: die Schütz- und Ventilebene der Maschine. Schütze für Spindelmotor (Rechts-/Linkslauf, schnelle und langsame Wicklung, Bremse, KUSA-Langsamlauf), für die Getriebeblöcke, die Hydraulikventile von Arm, Schlitten, Greifer, Fixierung und Tür, alle Endschalter, der Druckschalter, die Nocken des Magazins und die Kühlmittelpumpe. Sie hängen jetzt an den Ausgängen und Eingängen der Mesa-Karten statt an der alten Steuerung.
- Sicherheit: Not-Halt-Kette hart verdrahtet, die Steuerung liest nur den Zustand. Not-Halt und Maschine ein/aus gelten immer für beide Kanäle.
Zwei Kanäle: BEARBEITUNG und WECHSLER
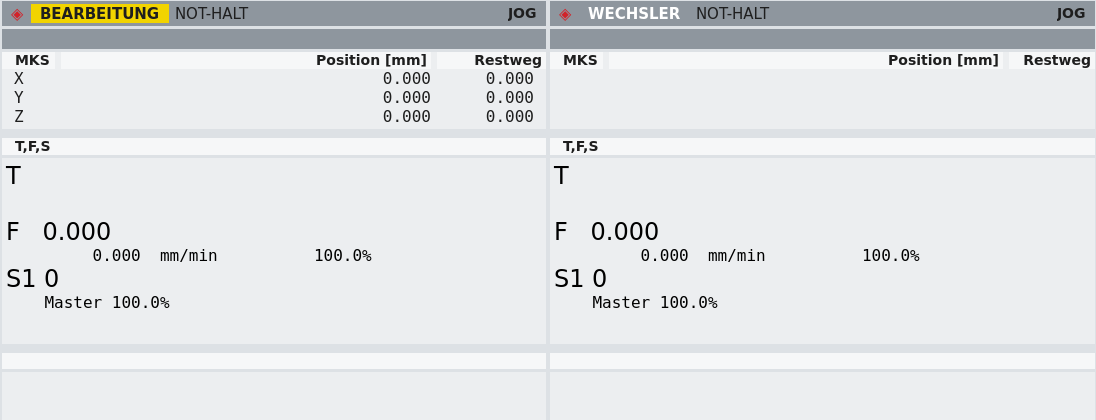
Die Maschine läuft mit zwei Kanälen. Kanal 0 BEARBEITUNG besitzt X, Y, Z und die Spindel und führt das Teileprogramm aus. Kanal 1 WECHSLER hat keine eigenen Achsen; er führt das Wechslerprogramm aus, ein Ereignisprogramm, das beim Einschalten und nach Reset startet und wie ein zyklisches SPS-Programm in einer Endlosschleife läuft. Das ist dieselbe Aufteilung wie bei einer SINUMERIK: das NC-Programm gibt die Reihenfolge vor, die PLC führt jedes Stellglied mit seinen Verriegelungen aus.
- Die PLC sind drei HAL-Komponenten:
fp4_mag(Scheibe mit Referenz-, Zähl- und Rastnocken, Beladetür),fp4_arm(Arm, Schlitten, Greifer, Fixierung, Tür, Hydraulik, Spanner: jeder Einzelbefehl prüft seine Verriegelung, schaltet das Ventil und überwacht die Endlage mit Zeitgrenze) undfp4_spindle(Schütze, Getriebe, Orientierung). - Das Wechslerprogramm ist in der Siemens-Syntax des Interpreters geschrieben (DEF, IF, WHILE, R-Parameter, REPEAT als
Unterprogrammaufruf). Es kommandiert die Einzelschritte über die digitalen und analogen Ausgänge des Kanals
(
$A_OUT,$A_OUTA) und wartet auf Freigaben und Endlagen an den Eingängen ($A_IN,$A_INA). Jeder Schritt ist „auf die Verriegelung warten, Befehl pulsen, auf die Endlage warten“; ein Fehler der PLC oder eine Freigabe, die ausbleibt, beendet die Schleife mit Meldung, der Reset startet das Freifahren. - T im Teileprogramm bereitet vor: die Scheibe dreht auf den Platz des neuen Werkzeugs, während Kanal 0 noch fräst. M6 fährt den Kopf auf die Wechselposition (X 250, Y 0, Z 0), drei Nocken bestätigen die Lage, erst dann bewegt sich der Arm.
- Der Wechsel mit Einzelgreifer und festplatzcodiertem Magazin: Hydraulik ein, Tür auf, Arm parken, Spindel orientieren und fixieren; altes Werkzeug: Scheibe auf dessen Eigentümerplatz, aus der Spindel entnehmen, ablegen; neues Werkzeug: aus seinem Platz holen, einsetzen; Arm parken, Werkzeug spannen, Orientierung und Fixierung lösen, Tür zu. Die Werkzeugverwaltung bucht jeden Schritt (MVTOOL, TCI, POSM), Magazin 1 mit 20 Plätzen, Zwischenspeicher mit Spindel und Greifer.
- Freifahren: nach Reset mitten im Wechsel gleicht das Programm die Buchung mit den Sensoren ab (Werkzeug im Greifer, Armlage), bringt ein Werkzeug im Greifer zurück an seinen Platz oder in die leere Spindel, parkt den Arm und schließt ab.
Spindelorientierung
Für den Wechsel muss die Spindel in der Indexlage fixiert sein. fp4_spindle schaltet dafür in eine Stufe mit
geringer Drehzahl, versorgt den Initiator S218 (Freigabe Spindelindexierung) nur während der Orientierung, dreht die Spindel
über KUSA (langsamer Lauf über Widerstände, Schütz K3) bis der Initiator die Indexlage meldet, schaltet ab und bremst (K10).
Dann fordert sie die Spindelfixierung an: ein Hydraulikzylinder rastet ein, der Endschalter S216 meldet „fixiert“. Verpasst
die Spindel die Lage, dreht sie nach; bleibt der Index aus, meldet die Komponente eine Störung. Solange die Spindel fixiert
ist, verweigert sie jeden Spindelstart.
Getriebewechsel
Die 21 Stufen entstehen aus drei Schiebeblöcken (Block 1, Block 2, Vorgelege) mit den Schützen K13 bis K16 und den
Endschaltern S36 bis S44 für hinten, Mitte und vorne, dazu die beiden Wicklungen des Motors (schnell K5, langsam K6).
Zur Solldrehzahl S aus dem Programm wählt fp4_spindle die Stufe aus der Deckel-Tabelle (40 bis 4.000 min-1)
und die passende Wicklung. Geschaltet wird nur bei stehender Spindel und mit Hydraulikdruck: die Spindel pendelt dabei
über KUSA rechts und links, damit die Zahnräder in Eingriff finden; die Blöcke fahren nacheinander in ihre Lage, jeder mit
Zeitgrenze. Erreicht ein Block seine Lage nicht oder widersprechen sich Endschalter, bleibt die Spindel aus und das
Bedienbild zeigt die Störung mit Block und Versuch. Im Bedienbild SPINDEL lassen sich Stufe, Schalten, Pendeln,
Orientieren und Bremse lösen auch von Hand auslösen.
Bedienung und Inbetriebnahme
- mchmi zeigt beide Kanäle nebeneinander, das 3D-Modell der FP4 folgt den HAL-Werten: Scheibe, Arm, Schlitten und Greifer bewegen sich mit den Sensoren, Werkzeuge stehen in ihren Plätzen, im Greifer und in der Spindel.
- Bedienbilder WECHSLER, MAGAZIN und SPINDEL für den Handbetrieb: gesperrte Tasten sind grau, laufende Störungen rot mit Text; der Testmodus für die Inbetriebnahme ist eine bestätigte Taste.
- Inbetriebnahme in Stufen, Maschine im Not-Halt beginnend: Eingänge beobachten, Handfunktionen einzeln, Referenzfahrt und Platz anfahren, Getriebe und Orientierung, dann T/M6 aus dem Programm und Reset mitten im Wechsel.
- Antriebsoptimierung (Auto Servo Tuning) je Achse aus der Diagnose; Prozessüberwachung mcwatch, sobald der Spindelstrom auf einem Analogeingang liegt.
Ergebnis: Die Wechsel laufen aus dem Programm durch, die Maschine fräst mit dem alten Getriebe und den alten Ventilen, aber mit einer Steuerung, die Mehrkanalbetrieb, Werkzeugverwaltung und offene Schnittstellen mitbringt.
Die FP4 steht als Simulation in der Testinstanz bereit (nach Registrierung), die Funktionen der Steuerung beschreibt die Seite Funktionen, das Handbuch hat ein eigenes Kapitel zur FP4. Sie haben eine ähnliche Maschine? Sprechen Sie uns an.